[Bug Report] OVRTX cloning and OVSTAGE cloning lose Franka visuals with link-level instance groups
Bug
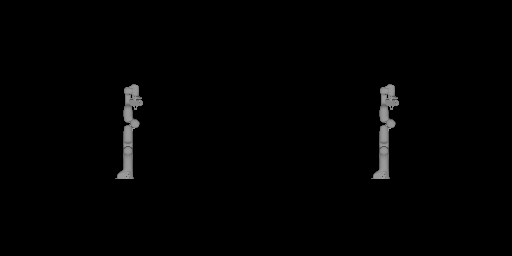
The current Franka asset loses its clone on both legacy OVRTX and the tested ovstage path. Disabling arm colliders does not help; deinstancing the visual groups only in the temporary export restores rendering. Related: #7871.
Images
Source on the left, clone on the right. Both rendering paths produced identical images.
Old layout (retained snapshot): both visible.
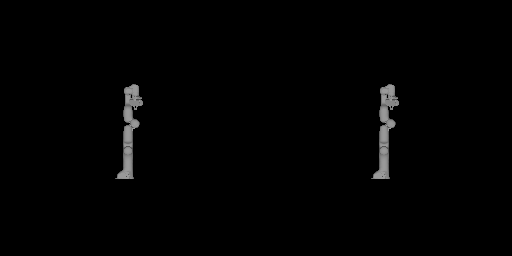
New layout: clone missing. Disabling arm colliders produces the same image.
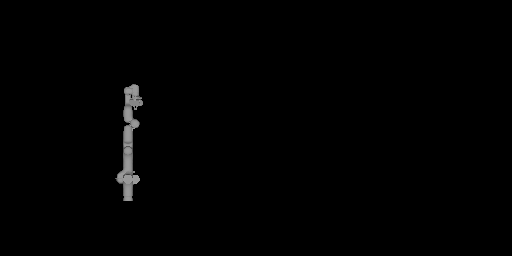
New layout with export-only deinstancing: both visible. Collider settings unchanged.
Visual grouping
OLD
panda_link0
├── link0_0 [instance]
│   └── Mesh
├── link0_1 [instance]
│   └── Mesh
└── ...

NEW
panda_link0
└── physx_visuals [instance]
    ├── link0_0 [ordinary Xform]
    │   └── Mesh
    ├── link0_1 [ordinary Xform]
    │   └── Mesh
    └── ...
Both layouts use instancing; the instance boundary moved to the link-level visual group.
Asset downloads
Old asset bundle · New asset bundle
Both include all referenced USD dependencies. The old asset is the retained snapshot used above, not a verified historical release.
Reproduce
Download both bundles and save the collapsed script below as franka_instancing_repro.py in an Isaac Lab checkout:
tar -xzf franka-old.tar.gz
tar -xzf franka-new.tar.gz

CUDA_VISIBLE_DEVICES=0 PXR_WORK_THREAD_LIMIT=1 uv run --extra ov python franka_instancing_repro.py \
    --path legacy --asset franka-new/franka_panda.usda \
    --old-asset franka-old/franka_old.usda --output /tmp/franka-instancing-legacy

CUDA_VISIBLE_DEVICES=0 PXR_WORK_THREAD_LIMIT=1 uv run --extra ov python franka_instancing_repro.py \
    --path ovstage --asset franka-new/franka_panda.usda \
    --old-asset franka-old/franka_old.usda --output /tmp/franka-instancing-ovstage
These commands use the bundled snapshots and save old/failing/fixed PNGs, while checking that export deinstancing leaves the input USD layers unchanged.
Tested on GPU 0 (RTX 5090): OVRTX 0.4.1.364340, ovstage 0.1.1.355824, USD 25.5. Native rendering only, no physics simulation. Newer ovstage versions are untested.
Ubuntu 24.04.3, driver 580.173.02, Python 3.12, PyTorch 2.11.0+cu128. Isaac Lab helpers from 412cac4340e192f0db07227238ba7c308c89bd64. Ovstage uses CPU_INCREMENTAL; read_gpu_transforms=True matches production.
The asset URL is mutable. Root-layer SHA-256 for this test: 9dfa2507ca0f18400af13e027a5b6585912178480bced954af94bf3194c4b60b. This hash does not cover referenced dependencies.
# Copyright (c) 2022-2026, The Isaac Lab Project Developers (https://github.com/isaac-sim/IsaacLab/blob/main/CONTRIBUTORS.md).
# All rights reserved.
#
# SPDX-License-Identifier: BSD-3-Clause

"""Render a Franka source and native clone, with controlled instance/collider toggles.

Run from an Isaac Lab environment with the ov extra installed. No Kit or physics simulation.
The default downloads the public Franka USD dependencies; --asset accepts a local copy instead.
"""

import argparse
import faulthandler
import hashlib
import importlib.metadata
import json
import urllib.parse
import urllib.request
from pathlib import Path

import numpy as np
import ovrtx
import ovstage
import torch
from PIL import Image
from pxr import Gf, Sdf, Usd, UsdGeom, UsdPhysics

from isaaclab_ov.renderers.ovrtx_usd import build_render_scope_usd
from isaaclab_ov.stage import create_ovstage, xform_tensor_from_numpy

ASSET_URL = (
    "https://omniverse-content-production.s3-us-west-2.amazonaws.com/Assets/Isaac/6.1/Isaac/IsaacLab/Robots/"
    "FrankaEmika/franka_panda.usda"
)


def download_asset(url: str, directory: Path, downloaded: set[str]) -> Path:
    """Download USD composition dependencies, preserving their relative paths."""
    relative = url.removeprefix(ASSET_URL.rsplit("/", 1)[0] + "/")
    if relative == url or ".." in Path(relative).parts:
        raise ValueError(f"Unexpected dependency outside the Franka asset directory: {url}")
    target = directory / relative
    if url in downloaded:
        return target
    downloaded.add(url)
    target.parent.mkdir(parents=True, exist_ok=True)
    with urllib.request.urlopen(url, timeout=60) as response:
        target.write_bytes(response.read())
    layer = Sdf.Layer.FindOrOpen(str(target))
    for reference in layer.GetExternalReferences():
        if Path(reference).suffix in {".usd", ".usda", ".usdc"}:
            download_asset(urllib.parse.urljoin(url, reference), directory, downloaded)
    return target


parser = argparse.ArgumentParser(description=__doc__)
parser.add_argument("--path", choices=("legacy", "ovstage"), required=True)
parser.add_argument("--asset", type=Path, help="Local franka_panda.usda with its composition dependencies.")
parser.add_argument("--old-asset", type=Path, help="Optional retained old-layout asset, not needed to reproduce.")
parser.add_argument("--output", type=Path, required=True)
args = parser.parse_args()
args.output.mkdir(parents=True, exist_ok=True)
asset = args.asset.resolve() if args.asset else download_asset(ASSET_URL, args.output.resolve() / "asset", set())
versions = {name: importlib.metadata.version(name) for name in ("ovrtx", "ovstage", "torch")}
versions.update(usd=Usd.GetVersion(), asset_sha256=hashlib.sha256(asset.read_bytes()).hexdigest(), path=args.path)
(args.output / "versions.json").write_text(json.dumps(versions, indent=2))
print("VERSIONS", json.dumps(versions), flush=True)
faulthandler.enable()
faulthandler.dump_traceback_later(240, exit=True)
torch.cuda.init()
renderer = ovrtx.Renderer(ovrtx.RendererConfig(
    log_file_path=str(args.output.resolve() / "renderer.log"), log_level="warn", active_cuda_gpus="0",
    keep_system_alive=True, suppress_deprecation_warnings=True, read_gpu_transforms=True,
))
results = []
images = {}
cases = [
    ("new", asset, False, False),
    ("new_arm_colliders_off", asset, True, False),
    ("new_groups_only", asset, False, True),
    ("new_arm_off_groups", asset, True, True),
]
if args.old_asset:
    cases.insert(0, ("old", args.old_asset.resolve(), False, False))

for name, filename, disable_arm_colliders, deinstance_groups in cases:
    stage = Usd.Stage.CreateInMemory()
    UsdGeom.SetStageUpAxis(stage, "Z")
    UsdGeom.SetStageMetersPerUnit(stage, 1.0)
    for env in range(2):
        UsdGeom.Xform.Define(stage, f"/World/envs/env_{env}")
    camera = UsdGeom.Camera.Define(stage, "/World/Camera")
    camera.CreateProjectionAttr("orthographic")
    camera.CreateHorizontalApertureAttr(60.0)
    camera.CreateVerticalApertureAttr(30.0)
    camera.CreateClippingRangeAttr((0.01, 100.0))
    camera.AddTransformOp().Set(Gf.Matrix4d().SetLookAt(
        Gf.Vec3d(1.5, -5, 0.6), Gf.Vec3d(1.5, 0, 0.6), Gf.Vec3d(0, 0, 1)
    ).GetInverse())
    robot = UsdGeom.Xform.Define(stage, "/World/envs/env_0/Robot").GetPrim()
    robot.GetReferences().AddReference(str(filename))
    if disable_arm_colliders:
        for prim in stage.Traverse():
            if prim.HasAPI(UsdPhysics.CollisionAPI) and "/panda_hand/" not in str(prim.GetPath()):
                UsdPhysics.CollisionAPI(prim).CreateCollisionEnabledAttr(False)
    prims = list(Usd.PrimRange(robot, Usd.TraverseInstanceProxies()))
    enabled = sum(
        bool(UsdPhysics.CollisionAPI(prim).GetCollisionEnabledAttr().Get())
        for prim in prims if prim.HasAPI(UsdPhysics.CollisionAPI)
    )
    visual_meshes = sum(
        prim.IsA(UsdGeom.Mesh) and UsdGeom.Imageable(prim).ComputePurpose() != "guide" for prim in prims
    )
    original_layers = [layer.ExportToString() for layer in stage.GetLayerStack()]
    session = Sdf.Layer.CreateAnonymous()
    session.subLayerPaths = [stage.GetSessionLayer().identifier]
    export_stage = Usd.Stage.Open(stage.GetRootLayer(), session)
    groups = [prim.GetPath() for prim in export_stage.Traverse() if prim.GetName() == "physx_visuals" and prim.IsInstance()]
    if deinstance_groups:
        assert groups, "Asset no longer has the affected instanced physx_visuals grouping."
        with Usd.EditContext(export_stage, session):
            for path in groups:
                export_stage.GetPrimAtPath(path).SetInstanceable(False)
    exported = export_stage.ExportToString()
    exported += build_render_scope_usd(
        ["/World/Camera"], "Product", "/Render/Vars/LdrColor", "LdrColor", "LdrColor", 512, 256,
        minimal_mode=1, background_color=(0.0, 0.0, 0.0), device_id=0,
    )
    assert original_layers == [layer.ExportToString() for layer in stage.GetLayerStack()]
    transforms = np.tile(np.eye(4, dtype=np.float64), (2, 1, 1))
    transforms[1, 3, 0] = 3.0
    if args.path == "ovstage":
        native_stage = create_ovstage("franka-instancing-" + name)
        ovstage.population.open_usd_from_string(native_stage, exported, ordinal=1, domains=ovstage.PopulationDomain.RENDERING)
        native_stage.clone(str(robot.GetPath()), ["/World/envs/env_1/Robot"], ordinal=1)
        with ovstage.PathDictionary(native_stage) as path_dict:
            path_list = path_dict.create_path_list_from_strings(["/World/envs/env_0", "/World/envs/env_1"])
            with native_stage.query_from_path_list(path_list) as query:
                native_stage.write_attribute(
                    query, "omni:xform", ordinal=1, tensors=xform_tensor_from_numpy(transforms),
                    is_array=False, semantic=ovstage.AttributeSemantic.MATRIX,
                ).wait()
            path_dict.destroy_path_list(path_list)
        native_stage.advance_write_floor(ordinal=1).wait()
        renderer.attach_ovstage(native_stage)
    else:
        renderer.reset_stage()
        renderer.open_usd_from_string(exported)
        renderer.clone_usd(str(robot.GetPath()), ["/World/envs/env_1/Robot"])
        renderer.write_attribute(
            ["/World/envs/env_0", "/World/envs/env_1"], "omni:xform", transforms, semantic=ovrtx.Semantic.XFORM_MAT4x4
        )
    for ordinal in range(2, 6):
        if args.path == "ovstage":
            native_stage.advance_write_floor(ordinal=ordinal).wait()
        products = renderer.step({"/Render/Product"}, 1.0 / 60.0, **({"ordinal": ordinal} if args.path == "ovstage" else {}))
        frame = products["/Render/Product"].frames[0]
        with frame.render_vars["LdrColor"].map(device=ovrtx.Device.CPU) as mapped:
            view = np.from_dlpack(mapped)
            pixels = view.copy()
            del view
        del mapped, frame, products
    Image.fromarray(pixels).save(args.output / f"{name}.png")
    images[name] = pixels
    record = dict(
        path=args.path, case=name, usd_enabled_colliders=enabled, usd_visual_meshes=visual_meshes,
        visual_instance_groups=len(groups),
        source_visible_pixels=int(np.any(pixels[:, :256, :3] > 5, axis=-1).sum()),
        clone_visible_pixels=int(np.any(pixels[:, 256:, :3] > 5, axis=-1).sum()),
    )
    results.append(record)
    print("RESULT", json.dumps(record), flush=True)
    if args.path == "ovstage":
        renderer.detach_ovstage()
        native_stage.destroy()

comparisons = {
    "collider_toggle_identical": bool(np.array_equal(images["new"], images["new_arm_colliders_off"])),
    "fixed_collider_toggle_identical": bool(np.array_equal(images["new_groups_only"], images["new_arm_off_groups"])),
}
if "old" in images:
    comparisons["old_and_fixed_identical"] = bool(np.array_equal(images["old"], images["new_groups_only"]))
(args.output / "results.json").write_text(json.dumps(results, indent=2))
(args.output / "comparisons.json").write_text(json.dumps(comparisons, indent=2))
print("COMPARISONS", json.dumps(comparisons), flush=True)
renderer.destroy()
faulthandler.cancel_dump_traceback_later()Source: isaac-sim/IsaacLab